Industrieroboter erreichen eine sehr hohe Wiederholgenauigkeit. Die absolute Genauigkeit – also die Fähigkeit, eine vorgegebene Stellung im Raum tatsächlich exakt anzufahren – kann jedoch deutlich geringer sein.
Eine umfassende Kalibrierung reduziert diese Abweichungen erheblich. Hierzu werden unter anderem geometrische Parameter und weitere für die Genauigkeit relevante Einflussgrößen identifiziert und in einem präzisen Robotermodell berücksichtigt. Die daraus erzeugten Kompensationsdaten werden anschließend zur hochgenauen Steuerung des Roboters verwendet.
Bei besonders anspruchsvollen Anwendungen können jedoch auch nach einer solchen Kalibrierung verbleibende Abweichungen relevant sein. Genau hier setzt Tracker Guidance an.
Der Roboter erhält eine externe hochpräzise Stellungsreferenz
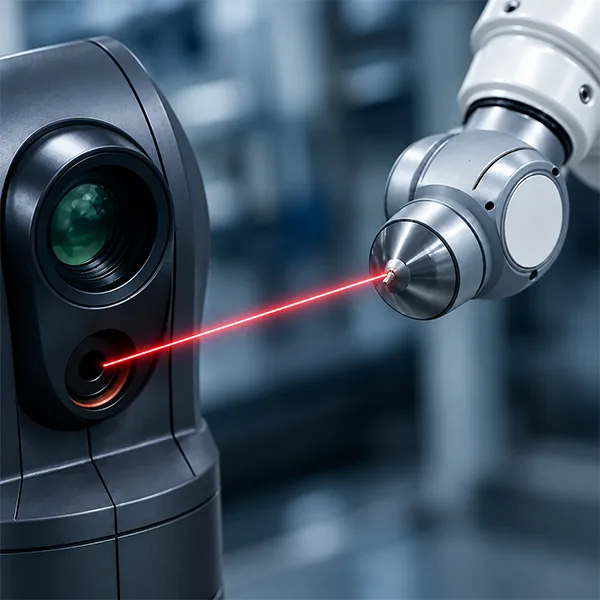
Bei Tracker Guidance wird die tatsächliche Position und Orientierung der Roboterhand während des laufenden Prozesses kontinuierlich durch ein externes hochpräzises Messsystem erfasst. Die Messung erfolgt dabei parallel zur Roboterbewegung im Interpolationstakt der Steuerung.
Damit kennt das System nicht nur die Stellung, die der Roboter laut seinem internen Modell erreicht haben sollte, sondern erhält zusätzlich eine unabhängige Information darüber, wo sich die Roboterhand tatsächlich befindet.
Diese externe Referenz bildet die Grundlage für die Echtzeitkorrektur.
Kontinuierliche Korrektur während der Bewegung
Der entscheidende Unterschied zu einer klassischen Kalibrierung besteht darin, dass Tracker Guidance keine einmalig ermittelte Korrektur lediglich für spätere Bewegungen abspeichert.
Stattdessen wird während des Betriebs fortlaufend die erwartete SollStellung mit der tatsächlich gemessenen Iststellung verglichen. Aus der ermittelten Abweichung berechnet Tracker Guidance im Interpolationstakt die erforderliche Korrekturbewegung und übermittelt diese im IPO-Takt an die Robotersteuerung.
Vereinfacht entsteht damit ein kontinuierlicher Regelkreis:
Sollstellung → Roboterbewegung → externe Stellungsmessung → Soll-/Ist-Vergleich → Korrekturberechnung → korrigierte Roboterbewegung
Dieser Vorgang wiederholt sich während der Bewegung fortlaufend.
Kalibrierung und Tracker Guidance arbeiten zusammen
Tracker Guidance ersetzt dabei nicht die präzise Kalibrierung des Roboters. Beide Technologien ergänzen sich.
Zunächst wird das Gesamtsystem umfassend kalibriert. Dadurch können systematische Fehler bereits durch das hochpräzise Robotermodell kompensiert werden. Auch in der technischen Beschreibung des Systems ist eine initiale Kalibrierung des Gesamtsystems vorgesehen.
Tracker Guidance bildet anschließend eine zusätzliche Genauigkeitsteigerung: Während der Roboter arbeitet, werden verbleibende Abweichungen extern gemessen und unmittelbar korrigiert. Bei der Korrekturbewegung geht es um Millisekunden. Die der Tracker Guidance vorausgehende Vollkalibrierung des Roboters verküzt den Regelkreis bzw. die Korrekturbewegung entscheidend und sorgt damit für maximale Genauigkeit bei hoher Bahngeschwindigkeit des Roboters.
Dadurch muss die externe Messung nicht die gesamte Roboterungenauigkeit kompensieren. Das präzise Robotermodell bildet die Grundlage – Tracker Guidance korrigiert zusätzlich anhand der tatsächlich gemessenen Roboterposition.
Position und Orientierung im Blick
Für viele hochpräzise Fertigungsprozesse reicht es nicht aus, lediglich die Position des Werkzeugmittelpunkts möglichst exakt zu bestimmen. Ebenso entscheidend kann die räumliche Orientierung des Werkzeugs sein.
Tracker Guidance berücksichtigt die gemessene Position und Orientierung der Roboterhand.
Das ist insbesondere bei Anwendungen relevant, bei denen bereits geringe Abweichungen der Werkzeugorientierung Auswirkungen auf das Bearbeitungsergebnis haben können.
Der Vorteil: Präzision dort, wo sie tatsächlich benötigt wird
Die Kombination aus präzisem Robotermodell und kontinuierlicher externer Positionsrückführung ermöglicht es, die absolute Genauigkeit eines Roboters maximal zu steigern.
Tracker Guidance eignet sich damit insbesondere für anspruchsvolle Anwendungen wie Fräsen, Bohren, Bearbeiten großer Bauteile oder andere hochpräzise, robotergestützte Fertigungsprozesse, bei denen geringe Stellungs- und Bahnabweichungen unmittelbar die Qualität des Prozessergebnisses beeinflussen.
Das Ergebnis ist eine kontinuierliche Echtzeitkorrektur der Roboterbewegung für höchste Anforderungen an absolute Stellungs- und Bahngenauigkeit