Die Stellung eines Industrieroboters wird von einer Vielzahl mechanischer und betriebsabhängiger Faktoren beeinflusst.
Hierzu zählen unter anderem:
- Veränderungen der Robotermechanik,
- temperaturbedingte Verformungen,
- Getriebe- und Gelenkeinflüsse,
- mechanischer Verschleiß,
- veränderte Werkzeuge oder Nutzlasten,
- Wartungs- und Reparaturarbeiten,
- Veränderungen an Roboter, Sockel oder Anlage,
- sowie unterschiedliche Betriebszustände.
Besonders bei Anwendungen mit hohen Genauigkeitsanforderungen können bereits kleine Veränderungen dieser Einflussgrößen relevant werden.
Ein Roboter kann dabei weiterhin über eine sehr gute Wiederholgenauigkeit verfügen und dieselbe Stellung zuverlässig erneut anfahren – trotzdem kann sich eine tatsächliche Handstellung gegenüber der programmierten Sollstellung verschoben haben.
Für präzise Prozesse ist deshalb nicht allein entscheidend, ob der Roboter reproduzierbar arbeitet, sondern ob seine Absolutgenauigkeit dauerhaft erhalten bleibt.
Von der Kalibrierung zur Rekalibrierung
Bei einer klassischen Kalibrierung wird der Roboter mit hochgenauer Messtechnik vermessen. Aus den gemessenen Abweichungen wird ein mathematisches Modell des realen Roboters identifiziert und optimiert.
Die Rekalibrierung baut auf diesem Prinzip auf.
Innerhalb der Produktionsanlage werden definierte Referenzstellungen beziehungsweise Messstellungen eingerichtet. Der Roboter kann diese Stellungen zu festgelegten Zeitpunkten oder bei Bedarf erneut anfahren.
Das Rekalibriersystem überprüft dabei, ob die aktuellen Messwerte noch mit dem bestehenden Robotermodell beziehungsweise dem bekannten Referenzzustand übereinstimmen.
Werden relevante Veränderungen erkannt, können die Modellparameter neu bestimmt und die Genauigkeit wiederhergestellt werden.
So lässt sich die Kalibrierung im Laufe des Anlagenbetriebs regelmäßig aktualisieren.
Rekalibrierung direkt in der Produktionsanlage
Einige Roboterhersteller sehen vor, dass der Roboter zwecks Rekalibrierung zwangsläufig aus der Produktionsanlage ausgebaut und aufwendig in einer externen Messumgebung untersucht werden muß oder gar zum Hersteller zurückgeschickt werden muss. Ein entscheidender Schritt zur Verbesserung ist, die Messhardware fest in jede Roboterzelle zu integrieren. Dies verbietet sich bei den preiswerten lokal messenden Rekalibriersystemen jedoch meist aus Kostengründen.
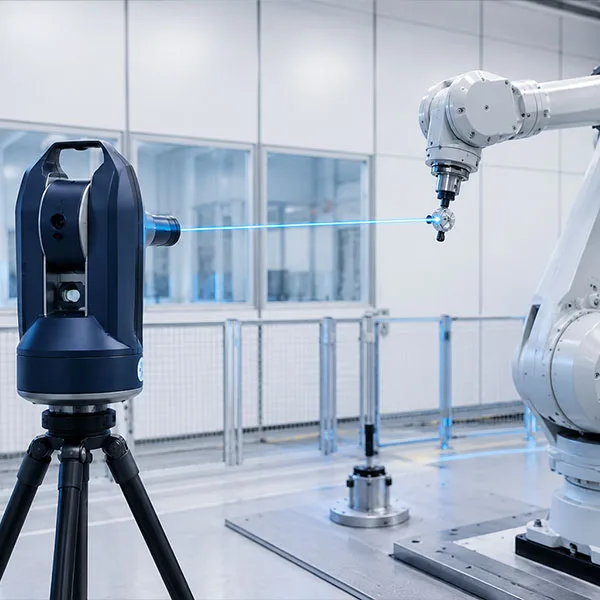
Die ISIOS-Laser-Sensor Technologie ist so konzipiert, dass sich eine Installation der Messhardware in jeder Fertigungszelle schnell amortisiert.
Dadurch ist der Roboter jederzeit für eine sofortige Genauigkeitsprüfung sowie eine nachfolgende Rekalibrierung bereit. Die Messhardware muß nicht jedes Mal neue herangeschafft und installiert werden.
Die Messungen können vielmehr innerhalb der tatsächlichen Produktionsumgebung erfolgen.
Das hat einen entscheidenden Vorteil:
Der Roboter wird dort überprüft, wo er später auch arbeiten muss – mit seiner tatsächlichen Aufstellung, seinem Werkzeug, seinen realen Störkonturen und den Bedingungen der jeweiligen Anlage.
Referenzmessungen erkennen Veränderungen
Grundlage der Genauigkeitsprüfung und Rekalibrierung sind reproduzierbare Referenzmessungen.
Hierfür fährt der Roboter definierte Messstellungen innerhalb der Anlage an. Das integrierte Messsystem erfasst die tatsächliche Handstellung beziehungsweise Abweichung des Roboters.
Diese Messwerte können anschließend mit dem bekannten Referenzzustand verglichen werden.
Auf diese Weise lassen sich Veränderungen erkennen, die beispielsweise durch:
thermische Einflüsse,
mechanische Veränderungen,
Alterung und Verschleiß,
Werkzeug- oder Laständerungen
oder Arbeiten an der Roboteranlage
entstanden sind.
Aus den gemessenen Abweichungen kann anschließend bestimmt werden, ob eine Rekalibrierung erforderlich ist.
Nicht nur prüfen – sondern korrigieren
Ein reines Monitoring würde lediglich feststellen, dass sich die Genauigkeit des Roboters verändert hat.
Der entscheidende Schritt eines Rekalibriersystems ist deshalb die erneute Vermessung, mathematische Identifikation und Korrektur.
Damit entsteht ein geschlossener Prozess:
Messen → Abweichung erkennen → Modell aktualisieren → Korrektur anwenden → Genauigkeit überprüfen
Automatisierte Genauigkeitsprüfung statt manueller Einzelmessung
Bei hohen Anforderungen an die Absolutgenauigkeit kann eine ausschließlich manuelle Überprüfung einen erheblichen Aufwand verursachen.
Externe Messtechnik muss bereitgestellt und eingerichtet werden, Messprogramme müssen ausgeführt und Messergebnisse anschließend ausgewertet werden.
Ein integriertes Rekalibriersystem ermöglicht dagegen einen schnellen, vollkommen automatisierten Prozess.
Die notwendigen Messstellungen sind bereits definiert. Der Roboter kann diese automatisiert anfahren und die Messwerte können direkt für die weitere Auswertung zur Verfügung gestellt werden.
Dadurch wird eine Genauigkeitsprüfung nicht mehr ausschließlich zu einer besonderen Service- oder Wartungsmaßnahme, sondern kann Bestandteil eines periodischen Instandhaltungs- und Qualitätssicherungskonzepts werden.
Wann ist eine Rekalibrierung sinnvoll?
Eine Überprüfung der Roboterkalibrierung ist beispielsweise sinnvoll sein:
- in regelmäßigen Wartungsintervallen,
- nach einem Crash oder einer Kollision,
- nach Arbeiten an Roboter oder Roboterzelle,
- nach Austausch mechanischer Komponenten,
- nach Änderungen des Werkzeugs,
- bei veränderten Genauigkeitsanforderungen,
- bei auffälligen Prozessabweichungen,
- oder vor besonders genauigkeitskritischen Produktionsaufgaben.
Damit kann frühzeitig festgestellt werden, ob sich die Genauigkeit des Roboters verändert hat, bevor daraus Qualitätsprobleme im eigentlichen Produktionsprozess entstehen.
Für hochpräzise und automatisierte Produktionsprozesse
Besonders relevant sind Rekalibriersysteme bei Anwendungen, bei denen Roboter nicht lediglich Teile transportieren, sondern selbst einen wesentlichen Bestandteil des Präzisionsprozesses darstellen.
Hierzu können beispielsweise gehören:
Roboterbearbeitung und Fräsen,
Mess- und Prüfprozesse,
präzise Fügeprozesse,
automatisierte Fertigung von Composite-Bauteilen,
Offline-programmierte Roboterprozesse
oder andere Anwendungen mit hohen Anforderungen an Position und Orientierung.
Je stärker ein Prozess von der tatsächlichen TCP-Stellung des Roboters abhängt, desto wichtiger wird eine dauerhaft stabile Absolutgenauigkeit.
Individuell für die jeweilige Roboterzelle konfiguriert
Ein Rekalibriersystem ist keine universelle Standardinstallation.
Roboter, Werkzeuge, Arbeitsraum und Störkonturen unterscheiden sich von Anlage zu Anlage.
ISIOS optimiert deshalb die Konzeption und Konfiguration individuell für die jeweilige Roboterzelle.
Dazu gehören unter anderem:
- Modellierung der spezifischen Roboteranlage,
- Berücksichtigung vorhandener Störkonturen,
- Planung der Mess- und Referenzstellungen,
- Auswahl geeigneter Messstellungen,
- Abstimmung auf Werkzeug und TCP,
- Integration der notwendigen Messtechnik,
- Konfiguration der Rekalibriersoftware,
- sowie die initiale Inbetriebnahme und Kalibrierung.
Ziel ist ein Messkonzept, das aussagekräftige Referenzmessungen ermöglicht und eine optimale Vermessung und Identifikation der gesamten Fertigungszelle ermöglicht. inkl. Roboter, externer Achsen und der wesentlichen Vorrichtungen mitsamt Drehtischen, etc.
Optimierte Messstellungen statt beliebiger Referenzpunkte
Für die Qualität einer Rekalibrierung ist nicht nur die Genauigkeit des Messsystems entscheidend.
Ebenso wichtig ist die Auswahl der Messstellungen.
Unterschiedliche Roboterposen reagieren unterschiedlich empfindlich auf Veränderungen einzelner Modellparameter. Deshalb werden geeignete Messstellungen gezielt so ausgewählt, dass alle Veränderungen der Produktionsanlagemöglichst zuverlässig erkannt werden können.
Dabei müssen gleichzeitig praktische Bedingungen der Produktionsanlage berücksichtigt werden – beispielsweise Maschinen, Schutzwände, Vorrichtungen oder andere Hindernisse innerhalb der Roboterzelle.
Die Kombination aus mathematischer Optimierung und anlagenspezifischer Planung ermöglicht eine Rekalibrierung, die auf die optimale Identifikation aller zu identifizierender Parameter abgestimmt ist.
Grundlage: ein präzises Robotermodell
Die Rekalibrierung funktioniert nicht isoliert.
Grundlage ist ein zuvor identifiziertes mathematisches Modell des Roboters.
Dieses Modell beschreibt die relevanten Zusammenhänge zwischen den Gelenkstellungen und der tatsächlichen Stellung des Tool Center Points. Je nach Anwendung können dabei neben geometrischen Parametern auch weitere für die Genauigkeit relevante Effekte berücksichtigt werden.
Die Referenzmessungen dienen dazu, in periodischen Abständen festzustellen, ob sich Parameterwerte gegenüber diesem Ausgangszustand verändert haben.
Damit verbindet das Rekalibriersystem Messtechnik und mathematische Modellierung zu einem kontinuierlich nutzbaren Genauigkeitskonzept.
Weniger Aufwand für wiederkehrende Genauigkeitsprüfungen
Für besonders genaue Roboteranwendungen werden häufig externe Messsysteme wie Lasertracker eingesetzt.
Diese eignen sich hervorragend für die hochpräzise Grundvermessung eines Roboters. Für regelmäßig wiederkehrende Kontrollen innerhalb einer Produktionsanlage kann eine permanente Bereitstellung dieser Messtechnik jedoch mit erheblichem Aufwand verbunden sein- insbesondere wenn der Lasertracker gemietet werden muss.
Ein integriertes Rekalibriersystem schafft deshalb eine Referenzstruktur innerhalb der Anlage, die für wiederkehrende Kontrollmessungen genutzt werden kann.
Dadurch lassen sich wiederkehrende Genauigkeitsprüfungen vollständig automatisieren und der Aufwand für externe Vermessungen eliminieren.
Von der periodischen Rekalibrierung zur langfristigen Prozesssicherheit
Das eigentliche Ziel eines Rekalibriersystems besteht nicht darin, möglichst häufig zu kalibrieren.
Entscheidend ist vielmehr, Veränderungen der Robotergenauigkeit rechtzeitig zu erkennen und gezielt zu korrigieren.
Dadurch können:
Prozessabweichungen frühzeitig erkannt,
Ausschuss reduziert,
Nacharbeit vermieden,
Offline-Programme zuverlässiger übertragen,
Qualitätsanforderungen langfristig eingehalten
und Produktionsprozesse reproduzierbarer gestaltet werden.
Die Genauigkeit des Roboters wird damit nicht mehr ausschließlich bei der Erstinbetriebnahme betrachtet, sondern über den Lebenszyklus der Anlage hinweg.
ISIOS Rekalibriersysteme
ISIOS verbindet dafür hochpräzise Messtechnik, anlagenspezifische Referenzmessungen, mathematische Robotermodelle und automatisierte Parameteridentifikation.
Das Ergebnis ist ein System, mit dem die Absolutgenauigkeit eines Industrieroboters regelmäßig überprüft und bei Bedarf korrigiert werden kann – direkt in der bestehenden Produktionsanlage.
So wird Roboterkalibrierung von einer einmaligen Inbetriebnahmemaßnahme zu einem dauerhaft nutzbaren Bestandteil der Qualitätssicherung.