Die in einem Industrieroboter integrierten Positionsgeber bzw. Encode erfassen in erster Linie die Gelenkwerte der einzelnen Achsen. Daraus berechnet die Robotersteuerung über ihr kinematisches Modell die Stellung des Tool Center Points („TCP“).
Zwischen dieser berechneten und der tatsächlichen Stellung des TCP bzw. des Werkzeugs können jedoch Abweichungen entstehen.
Ursachen hierfür sind unter anderem
- Fertigungs- und Montagetoleranzen,
- geringfügige Abweichungen von Achslängen und Achswinkeln,
- Getriebe- und Übertragungsfehler,
- Elastizitäten der Roboterstruktur,
- Belastung durch Werkzeug und Nutzlast,
- Gelenk- und Orientierungsfehler,
- Temperatureffekte,
- sowie weitere mechanische und betriebsabhängige Einflüsse.
Diese Effekte lassen sich nicht allein aus den internen Encoderwerten des Roboters bestimmen. Für eine hochgenaue Absolutkalibrierung ist deshalb eine unabhängige Vermessung erforderlich.
Genau diese Referenz liefert das ISIOS Laser Sensor System.
Der Laser als hochpräzise Referenz
Laserbasierte Messtechnik bietet den entscheidenden Vorteil, dass sehr kleine Stellungsänderungen zuverlässig erfasst werden können.
Die Auflösung der ISIOS-Messtechnik bewegt sich im Mikrometerbereich und liegt damit deutlich unter den typischen Genauigkeitsanforderungen einer Absolutkalibrierung von Industrierobotern.
Dadurch können selbst geringe Abweichungen zwischen Soll- und Iststellung erkannt und für die mathematische Optimierung des Robotermodells verwendet werden.
Entscheidend ist dabei nicht nur die hohe Auflösung des einzelnen Messwerts. Für eine leistungsfähige Roboterkalibrierung muss die Messtechnik gleichzeitig genügend unterschiedliche Roboterstellungen erfassen, damit die verschiedenen Fehlerursachen mathematisch voneinander unterschieden werden können.
Vermessung über den relevanten Arbeitsraum
Ein wesentliches Merkmal des ISIOS-Konzepts ist deshalb die Verteilung der Messstellungen über den Arbeitsraum des Roboters.
Anstatt den Roboter lediglich an wenigen Stellungen in unmittelbarer Umgebung eines einzelnen Messsystems zu vermessen, können die Messserien gezielt über den relevanten Arbeitsraum verteilt werden.
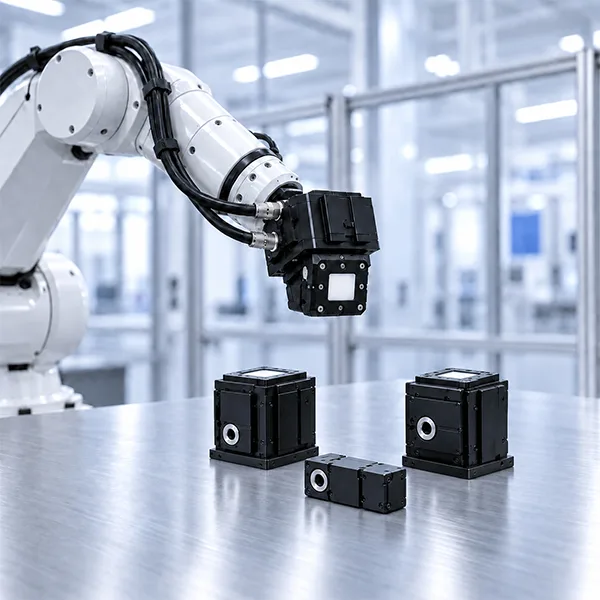
Hierzu werden mehrere Laser- und Sensoreinheiten so angeordnet, dass eine Vielzahl unterschiedlicher Roboterpositionen und Orientierungen messtechnisch erfasst werden kann.
Dadurch erhält die Parameteridentifikation Informationen aus unterschiedlichen Bereichen der Roboterkinematik.
Dies ist besonders wichtig, weil sich bestimmte geometrische oder elastische Fehler abhängig von Gelenkstellung, Orientierung und Position unterschiedlich auf den Tool Center Point auswirken.
Eine breite Verteilung der Messstellungen verbessert deshalb die Grundlage für ein Robotermodell, das nicht nur lokal, sondern über den für die Anwendung relevanten Arbeitsraum eine hohe Genauigkeit ermöglicht.
Intelligente Auswahl der Messstellungen
Nicht jede Roboterstellung liefert für eine Kalibrierung gleich viele Informationen.
ISIOS wählt die Messstellungen daher gezielt nach mathematischen und anwendungsspezifischen Kriterien aus. Ziel ist es, die für die Robotergenauigkeit relevanten Modellparameter möglichst eindeutig identifizieren zu können.
Dabei können unter anderem berücksichtigt werden:
- der tatsächlich verfügbare Arbeitsraum,
- Hindernisse und Störkonturen innerhalb der Roboterzelle,
- unterschiedliche Roboterkonfigurationen,
- wechselnde Orientierungen,
- relevante Werkzeugstellungen,
- sowie besonders wichtige Bereiche der jeweiligen Anwendung.
Auf diese Weise entsteht eine Messserie, die nicht lediglich möglichst viele Messpunkte enthält, sondern möglichst aussagekräftige Messinformationen für die anschließende Parameteridentifikation liefert.
Von der Messung zum präzisen Robotermodell
Die Kalibrierung erfolgt grundsätzlich in mehreren aufeinander abgestimmten Schritten.
Zunächst wird das mathematische Modell des Roboters definiert. Anschließend werden geeignete Messstellungen ausgewählt und mit dem Roboter angefahren.
Das Laser Sensor System erfasst dabei die tatsächliche Lage des Roboters beziehungsweise die Abweichung von der aufgrund des bestehenden Modells erwarteten Lage.
Aus einer Vielzahl solcher Messungen entsteht ein umfangreicher Datensatz.
Die ISIOS-Software vergleicht anschließend die gemessenen Werte mit den aus dem mathematischen Robotermodell berechneten Werten. Über eine Parameteridentifikation werden diejenigen Modellparameter bestimmt, welche die beobachteten Abweichungen möglichst genau erklären.
Das Robotermodell wird daraufhin entsprechend angepasst und optimiert.
Unabhängige Kontrolle der Kalibrierung
Eine gute Übereinstimmung mit den Messpunkten einer Kalibrierung allein beweist noch nicht, dass der Roboter anschließend überall entsprechend genau arbeitet.
Deshalb sieht das ISIOS-Konzept zusätzlich unabhängige Kontroll- und Referenzmessungen vor.
Die zur Überprüfung der erreichten Genauigkeit verwendeten Roboterstellungen können von den eigentlichen Kalibrierstellungen getrennt werden.
Damit lässt sich überprüfen, ob das optimierte Robotermodell auch an Stellungen funktioniert, die nicht unmittelbar zur Parameteridentifikation verwendet wurden.
Dieses Prinzip ist vergleichbar mit der unabhängigen Validierung eines mathematischen Modells: Entscheidend ist nicht nur, wie gut das Modell die bereits bekannten Messdaten beschreibt, sondern wie zuverlässig es das tatsächliche Verhalten des Roboters auch an anderen Stellungen vorhersagt.
Mehrere Laser und Sensoren statt eines einzigen Paares
Die Nutzung mehrerer Laser und Sensoren bietet noch einen weiteren Vorteil.
Kalibriersysteme, deren Messungen konstruktiv auf die unmittelbare Umgebung eines einzelnen Messsystems begrenzt sind, erfassen zwangsläufig nur einen eingeschränkten Teil möglicher Roboterstellungen.
Das ISIOS Laser Sensor System ist dagegen darauf ausgelegt, Messungen an allen maximal informationshaltigen Positionen und Orientierungen innerhalb des Arbeitsraums durchzuführen.
Damit können die Roboterparameter präziser bestimmt und physikalische Einflüsse genauer den Parametern zugeordnet werden.
Gerade für Anwendungen, bei denen der Roboter einen großen Arbeitsraum nutzt oder stark wechselnde Orientierungen anfährt, ist dies eine wichtige Voraussetzung für eine belastbare Absolutkalibrierung.
Hohe Messauflösung für höchste Genauigkeitsanforderungen
Die Messauflösung des ISIOS Laser Sensor Systems liegt im Mikrometerbereich.
Damit besitzt das Messsystem eine deutlich feinere Auflösung als die typischen Stellungsabweichungen, die bei der Absolutkalibrierung eines Industrieroboters erfasst werden müssen.
In besonders präzisen Anwendungen mit hochwertigen Mechaniken konnten mit der ISIOS-Messtechnik bereits Kalibrierergebnisse im Bereich weniger Hundertstel Millimeter erreicht werden.
Welche Absolutgenauigkeit in einer konkreten Anlage tatsächlich erzielt werden kann, hängt jedoch immer vom eingesetzten Roboter, seiner mechanischen Qualität, dem Werkzeug, der Nutzlast, dem Arbeitsraum und den jeweiligen Prozessbedingungen ab.
Keine permanente Lasertracker-Installation erforderlich
Ein weiterer Vorteil des Laser Sensor Systems ist seine industrielle Integrationsfähigkeit.
Für hochgenaue Robotermessungen werden häufig Lasertracker eingesetzt. Lasertracker können jede Position im Arbeitsraum vermessen bei geeigneter Ausrichtung des „Reflektors“ – Lasertracker sind sogenannte „global messende“ Systeme. Sie besitzen eine hervorragende Messgenauigkeit, sind jedoch äußerst kostenintensive Messgeräte.
Das ISIOS Laser Sensor System bietet einen alternativen Ansatz: Der Sensor misst ausschließlich lokal – auf seiner Diffusorscheibe. Es handelt sich um ein „lokal messendes“ System. Lokal messende Systeme sind konstruktionsbedingt weitaus preiswerter als global messende Systeme. Die Isios Laser-Sensor-Technologie gehört zu den kosteneffizientesten lokal messenden Systemen bei überlegener Messgenauigkeit. Die eigentliche Messhardware kann fester Bestandteil der Fertigungsanlage werden und muss dann nicht erst herangeholt und korrekt installiert werden.
Dadurch lassen sich hochpräzise Kalibrierverfahren wirtschaftlich in industrielle Produktionsanlagen integrieren.
Grundlage für automatisierte Rekalibrierung
Besonders wichtig wird das Laser Sensor System in seiner Funktion als Rekalibriersystemen.
Die einmal in der Anlage integrierte Messtechnik steht für den sofortigen Einsatz bereit und kann auch autonom, durch einen Steuerungsrechner in der Fertigungsanlage oder in einem Leitstand aktiviert werden. Die hochgenaue Rekalibration läuft dann gefahrlos vollautomatisch ohne Eingriff eines Bedieners. U.a. kann das System periodisch definierte Kontroll- und Referenzmessungen durchführen. Veränderungen des Roboters können dadurch im Laufe seines Betriebs erneut erfasst und das bestehende Robotermodell entsprechend überprüft beziehungsweise die gesamte Anlage bei Bedarf rekalibiert werden.Aufwendige externe Vermessungen können reduziert und Veränderungen der Robotergenauigkeit frühzeitig erkannt werden.
Damit bildet das Laser Sensor System die messtechnische Grundlage für eine automatisierte Rekalibrierung direkt innerhalb der Produktionsanlage.
Aufwendige externe Vermessungen können reduziert und Veränderungen der Robotergenauigkeit frühzeitig erkannt werden.
Präzision als Zusammenspiel aus Messtechnik und Mathematik
Die hohe Genauigkeit eines ISIOS-Systems entsteht deshalb nicht allein durch einen besonders präzisen Sensor.
Entscheidend ist das Zusammenspiel aus:
hochauflösender Messtechnik,
intelligenter Auswahl der Messstellungen,
Messungen über den relevanten Arbeitsraum,
leistungsfähiger Parameteridentifikation,
einem detaillierten mathematischen Robotermodell
und unabhängiger Überprüfung der erzielten Genauigkeit.
Das ISIOS Laser Sensor System liefert dafür die präzisen Messdaten und schafft die Grundlage, systematische Abweichungen eines Industrieroboters zu identifizieren und gezielt zu kompensieren.
So wird aus einem präzise wiederholenden Industrieroboter ein System mit kontinuierlich hoher Absolutgenauigkeit.