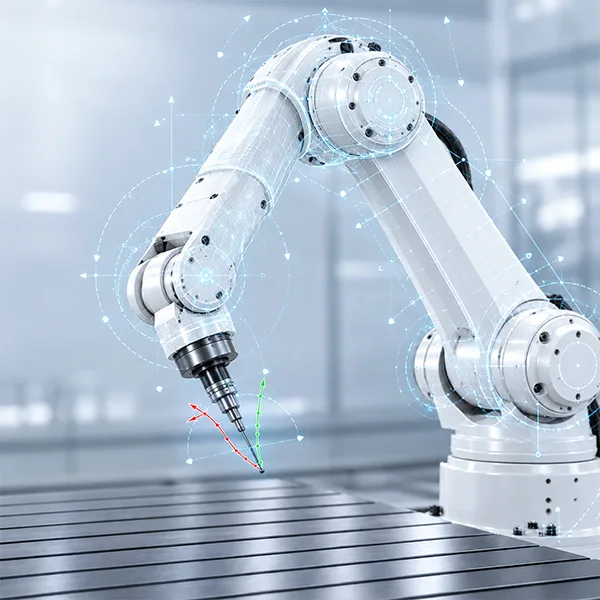
Die tatsächliche Stellung des Tool Center Points (TCP) wird von zahlreichen Einflussgrößen bestimmt. Dazu gehören unter anderem:
- geometrische Abweichungen der einzelnen Roboterachsen und Glieder,
- Fertigungs- und Montagetoleranzen,
- Achsschiefstellungen und Gelenkfehler,
- Abweichungen im Übertragungsverhalten der Getriebe,
- elastische Verformungen von Gelenken und Roboterstruktur,
- Eigengewicht des Roboters,
- Werkzeuggewicht und Nutzlast,
- Lage des Lastschwerpunktes,
- Werkzeug- und TCP-Abweichungen,
- Orientierung des Roboters,
- temperatur- und betriebsabhängige Veränderungen.
Die Auswirkungen dieser Fehler sind zudem nicht überall im Arbeitsraum identisch. Abhängig von Gelenkstellung, Orientierung, Werkzeug und Belastung kann sich der Roboter unterschiedlich verformen. Ein Fehler, der in einer Roboterstellung kaum relevant ist, kann in einer anderen Konfiguration einen deutlich größeren Einfluss auf die Stellung des TCP besitzen.
Deshalb reicht es für höchste Genauigkeitsanforderungen nicht aus, lediglich einzelne geometrische Parameter zu korrigieren.
Ein mathematisches Modell des realen Roboters
ISIOS verfolgt einen modellbasierten Ansatz. Auf Basis hochgenauer Messdaten werden die Parameter eines komplexen mathematischen Modells bestimmt, das das tatsächliche Verhalten des individuellen Roboters wesentlich genauer beschreibt als sein nominelles Ausgangsmodell.
Hierzu werden geeignete Roboterstellungen über den relevanten Arbeitsraum vermessen. Aus den Abweichungen zwischen berechneter SollStellung und tatsächlich gemessener Stellung können die für die Genauigkeit relevanten Modellparameter identifiziert und optimiert werden.
Dabei können neben der eigentlichen Kinematik auch weitere physikalische Eigenschaften des Roboters in die Modellierung einbezogen werden. Ziel ist nicht lediglich die Beschreibung eines geometrisch idealisierten Roboters, sondern eine möglichst genaue mathematische Abbildung seines realen Verhaltens.
Vom Messwert zum präzisen Robotermodell
Der grundsätzliche Prozess umfasst mehrere Schritte:
1. Modellierung
Die kinematische Struktur des Roboters sowie die für die Genauigkeit relevanten zusätzlichen Einflussgrößen werden mathematisch beschrieben.
2. Optimierte Posenauswahl
Geeignete Messstellungen werden so ausgewählt, dass die relevanten Modellparameter möglichst zuverlässig identifiziert werden können.
3. Hochgenaue Vermessung
Der Roboter fährt die definierten Positionen und Orientierungen an. Die tatsächlich erreichten Stellungen werden mit hochpräziser Messtechnik erfasst.
4. Parameteridentifikation
Mittels iterativer Minimierung der Differenzen zwischen mathematisch berechneter und tatsächlich gemessener Roboterstellung werden die realen Modellparameter bestimmt.
5. Modelloptimierung
Die Modellparameter werden so optimiert, dass das Modell das Verhalten des realen Roboters im gesamten, relevanten Arbeitsraum möglichst präzise beschreibt.
6. Kompensation
Die ermittelten Abweichungen werden bei der Berechnung der Roboterstellung berücksichtigt und kompensiert.
Warum Elastizitäten und Lasten eine wichtige Rolle spielen
Ein Industrieroboter ist kein vollkommen steifes System. Roboterarme, Gelenke und insbesondere die Antriebsstränge besitzen eine endliche Steifigkeit.
Dadurch verändert sich die tatsächliche Stellung des TCP abhängig von der jeweiligen Roboterkonfiguration und Belastung. Das Eigengewicht der Roboterstruktur wirkt in jeder Stellung anders auf die einzelnen Achsen. Hinzu kommen Werkzeug und Nutzlast.
Je länger und schwerer das eingesetzte Werkzeug ist, desto stärker können sich bereits kleine Winkel- oder Gelenkabweichungen am Tool Center Point auswirken.
Ein leistungsfähiges Robotermodell muss deshalb nicht nur identifizieren, wo sich die Achsen befinden, sondern möglichst auch berücksichtigen, wie sich der reale Roboter unter den jeweiligen Bedingungen verhält.
Statische Kalibrierung und Echtzeitkompensation
Eine hochwertige modellbasierte Kalibrierung kann systematische Abweichungen eines Roboters erheblich reduzieren. Bestimmte Einflüsse können sich während des Betriebs jedoch verändern.
Genau hier setzt die Echtzeitkompensation an.
Anstatt ausschließlich mit einem einmal bestimmten statischen Korrekturwert zu arbeiten, können relevante Einflussgrößen bei der Berechnung der Roboterbewegung fortlaufend berücksichtigt werden. Auf Basis des identifizierten Robotermodells werden die zu erwartenden Abweichungen für die jeweilige Roboterstellung berechnet und entsprechend kompensiert.
Damit lässt sich die Genauigkeit auch unter Bedingungen steigern, unter denen ein vereinfachtes geometrisches Modell an seine Grenzen stößt.
Von hoher Wiederholgenauigkeit zu hoher Absolutgenauigkeit
Dieser Unterschied ist für viele Anwendungen entscheidend.
Ein Roboter kann dieselbe Stellung sehr zuverlässig wiederholt erreichen und trotzdem gegenüber der programmierten Sollstellung eine deutliche Abweichung besitzen. Eine hohe Wiederholgenauigkeit allein sagt deshalb noch wenig darüber aus, ob ein Roboter beispielsweise eine aus CAD-Daten vorgegebene Stellung tatsächlich exakt anfährt.
Für die Offline-Programmierung, Bearbeitung, Vermessung oder andere hochpräzise Prozesse ist dagegen eine hohe Absolutgenauigkeit erforderlich.
Durch die Identifikation und Kompensation systematischer Fehler wird das mathematische Modell stärker an den realen Roboter angenähert. Die Differenz zwischen virtueller und tatsächlicher Roboterbewegung wird reduziert.